Mostrando entradas con la etiqueta robots. Mostrar todas las entradas

jueves, 14 de marzo de 2019

FMB - Prueba del sensor de audio


Mediante un simple programa comparador, el FMB escucha todo el tiempo y compara el silencio con el sonido. Si los decibeles del ruido (o palabras, música o lo que sea) supera el 50% más que los del "silencio", el robot, que estaba avanzando al 25% de su potencia total, dobla 90 grados a la derecha. Si no se produce el sonido, persiste en su movimiento hacia adelante.
La idea, para la próxima semana, es generar respuestas más azarosas mediante un bloque random, haciendo que ante el comando verbal, nuestro pequeño amigo gire a un lado algunas veces, otras al otro, que otras se detenga dubitativo o que directamente retroceda amoscado.

martes, 19 de febrero de 2019

FMB - Bloque Motor

A diferencia del ya conocido move, motor permite esperar a que la acción se complete o superponer dos acciones.
Difieren también en que este permite operar solo un servo por vez.
Aquí les dejo un pequeño video antes de entrar de lleno en el rediseño del FMB y la escritura de programas útiles.


viernes, 15 de febrero de 2019

FMB - Diferentes potencias de motor

Hoy, como último post sobre el bloque move, les voy a mostrar cómo funciona el parámetro power. Como se imaginarán, consiste en entregar distintas potencias al motor, que se expresan en porcentajes arbitrarios del 0 al 100%.
Antes de pasar al bloque motor, les dejo un videíto para que lo vean.


miércoles, 13 de febrero de 2019

FMB - Brake vs. coast

El comando move tiene dos formas de concluir: brake y coast. Supuestamente el primero, como su nombre lo indica, frena el servo una vez cumplidas las condiciones, es decir, lo clava en el lugar. En teoría, el segundo deja el motor deslizándose una vez concluido el impulso.
Como no estaba seguro, escribí este pequeñísimo programita que hace ambas cosas en secuencia: adelante, brake — atrás, brake — adelante, coast — atrás, coast.
Y, sí, hay una diferencia. Mínima, minúscula. Totalmente inoperante, bah.
En la próxima entrega: variando la potencia con el bloque move.


martes, 12 de febrero de 2019

FMB - Giro a distintos radios

Siguiendo siempre con el comando move, aquí vemos cómo puede manejarse un parámetro denominado steering, que permite variar el radio de giro desde casi llano a tan cerrado que hace girar el robot sobre sí mismo (no hemos llegado a ese extremo en este video).


jueves, 31 de enero de 2019

FMB - Prueba de tracción

El robot digital FMB completo (en lo que hace a su CPU y a su chasis tractor con sus motores) en una primera prueba de funcionamiento.
El programa es el genérico en NXT-C para probar tracción, lo cual hace en 6 modalidades: Todo adelante ambos motores, todo atrás, pivoteando hacia la derecha (una rueda hacia adelante y una atrás), pivoteando izquierda, giro a derecha (una rueda avanza y la otra detenida) y giro izquierda. Durante todo el proceso los motores funcionan al 75% de su potencia. Esto se hace con el comando move.
Luego seguiremos probando otras formas de desplazamiento.

miércoles, 30 de enero de 2019

FMB, Five Minute Bot

El FMB es un robot simple y eficiente. Como comprenderán, su nombre obedece a la rapidez y facilidad de su construcción.
Tardé más de cinco minutos porque hacía 43ºC y quise descansar al fresco para continuar al día siguiente.
Con este diseño algo rústico pero funcional espero desarrollar mis incipientes habilidades de programador.


Ejemplar terminado:


martes, 29 de enero de 2019

¡Adiós para siempre, Alphie!

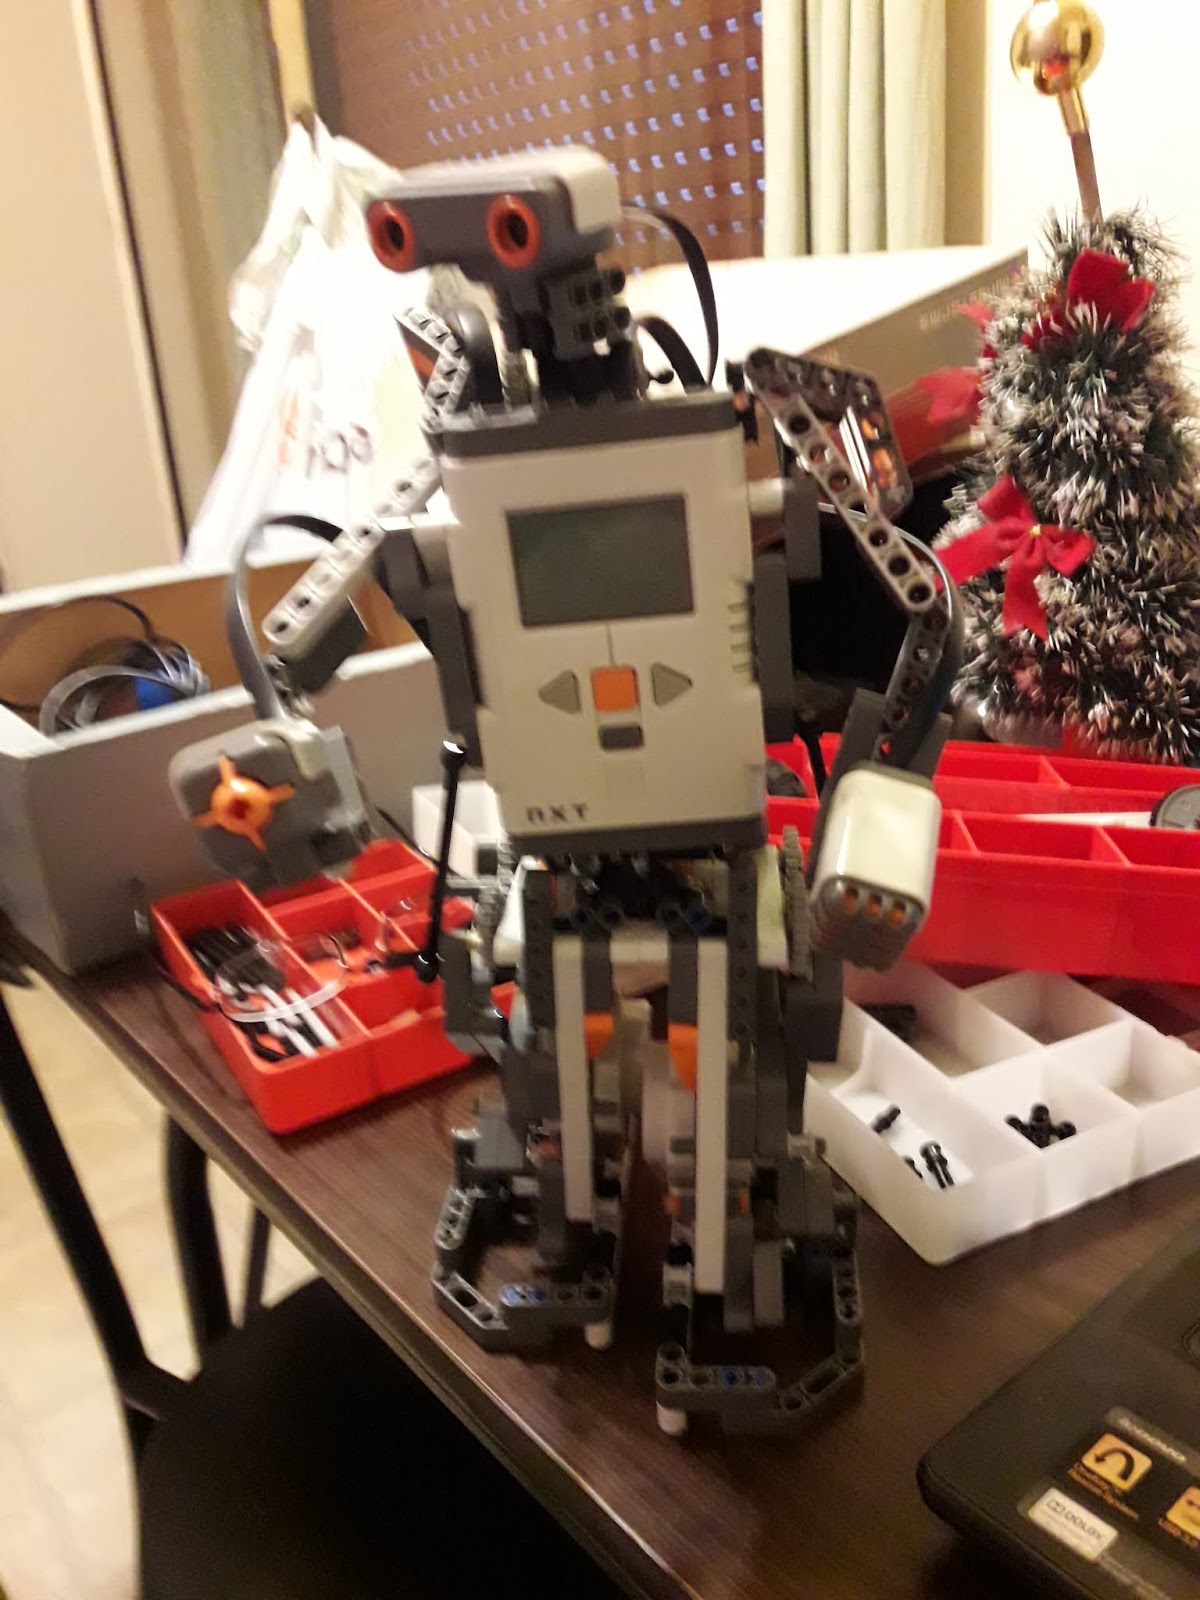
Ha llegado el momento de decir adiós para siempre a Alphie, nuestro robot humanoide Alpha Rex armado con el sistema constructivo LEGO Mindstorms.
Como queda dicho, su sistema de locomoción es altamente ineficiente, por lo que lo abandonamos a fin de dedicarnos a un robot con ruedas que haga lo que le pidamos hacer.
Adiós, Alpha. No te vamos a extrañar.


Fotos: Nubecita rindiendo homenaje fúnebre a nuestro robot.

lunes, 28 de enero de 2019

Robot humanoide Parte 10: Luz (funcionamiento)


Finalmente concluí el Alpha Rex colocándole el sensor de luz para que sepa cuándo es de día y cuándo de noche, regulando así su ciclo de sueño y vigilia.
No es nada interesante, ya lo sé, y su sistema de locomoción es pseudocuadrapléjico, pero me había juramentado a terminarlo y eso hice.
Ni me voy a molestar en escribirle un programa más complejo, porque es inútil en un dispositivo que camina como si tuviera una parálisis espástica (no por error mío, sino debido a que su ingeniería no fue creada para eso y los robots humanoides solo son hijos de los expertos en marketing).
En la próxima, la despedida definitiva al buenazo de Alphie para dedicarnos a un robot con ruedas que sí pueda cumplir alguna función útil.


viernes, 25 de enero de 2019

Robot humanoide Parte 9: Luz

Entramos en la etapa final de nuestro Alpha Rex. Solo falta que detecte los cambios de luminosidad. Para ello, le colocaremos un sensor de luz, escribiremos el programa y luego abandonaremos el proyecto en pos de un robot más eficiente.

Sensor de luz colocado a la espalda como una mochila (apuntando hacia arriba):


Trabas laterales superiores para los cables:


 Trabas pasacables inferiores:


martes, 22 de enero de 2019

Robot humanoide Parte 8: Tacto y audición (funcionamiento)

Sabemos que el sistema de locomoción por bipedestación erecta es 100% ineficiente en el sistema constructivo Mindstorms. Por lo tanto, no perderemos demasiado tiempo programando cosas que sabemos que el robot no va a poder hacer. Construirlo —completarlo— era solo una asignatura pendiente, una tarea incumplida que decidimos solventar.
Aquí vemos al inútil Alphie saludando y bailando como un bobo ante su amo y creador.
Falta solo un paso y estará completo.
Para que podamos pasar a un vehículo simple, con ruedas, que nos permita desplegar la magia de desarrollar un programa que haga cosas interesantes de verdad.


viernes, 18 de enero de 2019

Robot humanoide Parte 7: Tacto y audición

Seguimos construyendo nuestro Alpha Rex, un robot humanoide programable construido con LEGO Mindstorms NXT 1.0.


Vamos a dotarlo de los sentidos del tacto y la audición. Primero, el brazo izquierdo, que lleva el sensor de sonido.


El brazo y su sensor de audio ya montados en el robot.


Ahora, el brazo derecho con el sensor de presión.


Ambos sensores en su lugar.


Ahora sí, nuestro amigo Alphie está listo para esperar a que papá le escriba su programa experimental.

miércoles, 5 de diciembre de 2018

viernes, 30 de noviembre de 2018

Robot humanoide Parte 5: Visión


Una vez completada la fase anterior, ha llegado el momento de dotar a nuestro robot de algún tipo de sistema para evitar obstáculos. En el caso de LEGO, lo que se nos ofrece es un sensor de distancias vía ultrasonidos; el mismo, ubicado como cabeza, evitará que nuestro amigo Alphie se lleve las cosas por delante. Aquí les dejo alguna fotos del dispositivo ya colocado.


Sensor ultrasónico y soporte cervical izquierdo.


Sensor ya colocado.


Conexión al puerto 4.